GMP 물류 관리
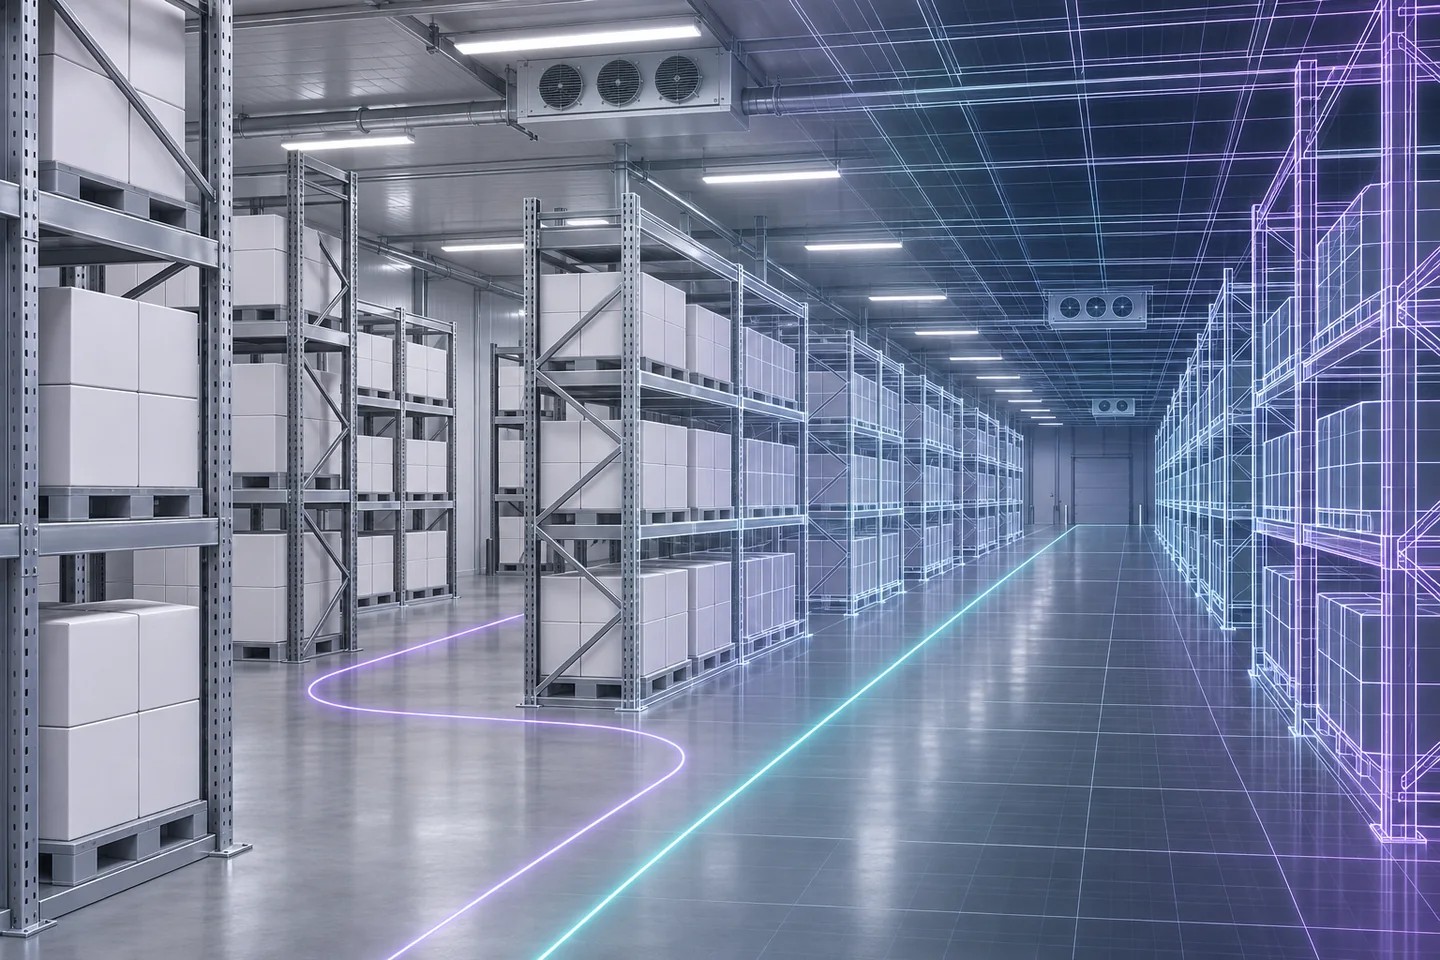
보관 배치와 입고부터 출고까지의 동선을 가상으로 시험합니다.
통로와 선반 배치의 변경 영향을 검토합니다.
GMP Digital Twin
로봇처럼 실제 공간에서 움직이는 피지컬 AI, 디지털 트윈으로 도입을 준비합니다.
GMP 디지털 트윈은 피지컬 AI 도입을 위한 사전 준비입니다.
실제 시설과 흐름을 3차원 가상 환경으로 옮겨, 조건을 바꿔 가며 미리 시험합니다.
갬프연구소는 NVIDIA Omniverse를 활용해 GMP 환경의 디지털 트윈을 구현하고, 현장 도입 전 검토를 돕습니다.
표준 3차원 데이터 형식(OpenUSD)으로 여러 설계 도구의 자료를 이어 구성하고, 물리 법칙을 반영한 시뮬레이션으로 움직임을 시험합니다.


물류와 배송, 동선과 시설 배치를 살펴보는 것부터 시작합니다.
도면과 현장 자료로 시설과 설비, 이동 경로를 가상 환경에 옮깁니다.
가상 환경에서 로봇과 자율 이동 장비의 움직임을 미리 학습하고 시험할 수 있습니다.
시험 결과를 검토해 도입 조건을 정합니다. 실제 설비의 적격성평가와 검증 범위는 의도된 용도에 따라 정합니다.
보관 배치와 입고부터 출고까지의 동선을 가상으로 시험합니다.
통로와 선반 배치의 변경 영향을 검토합니다.
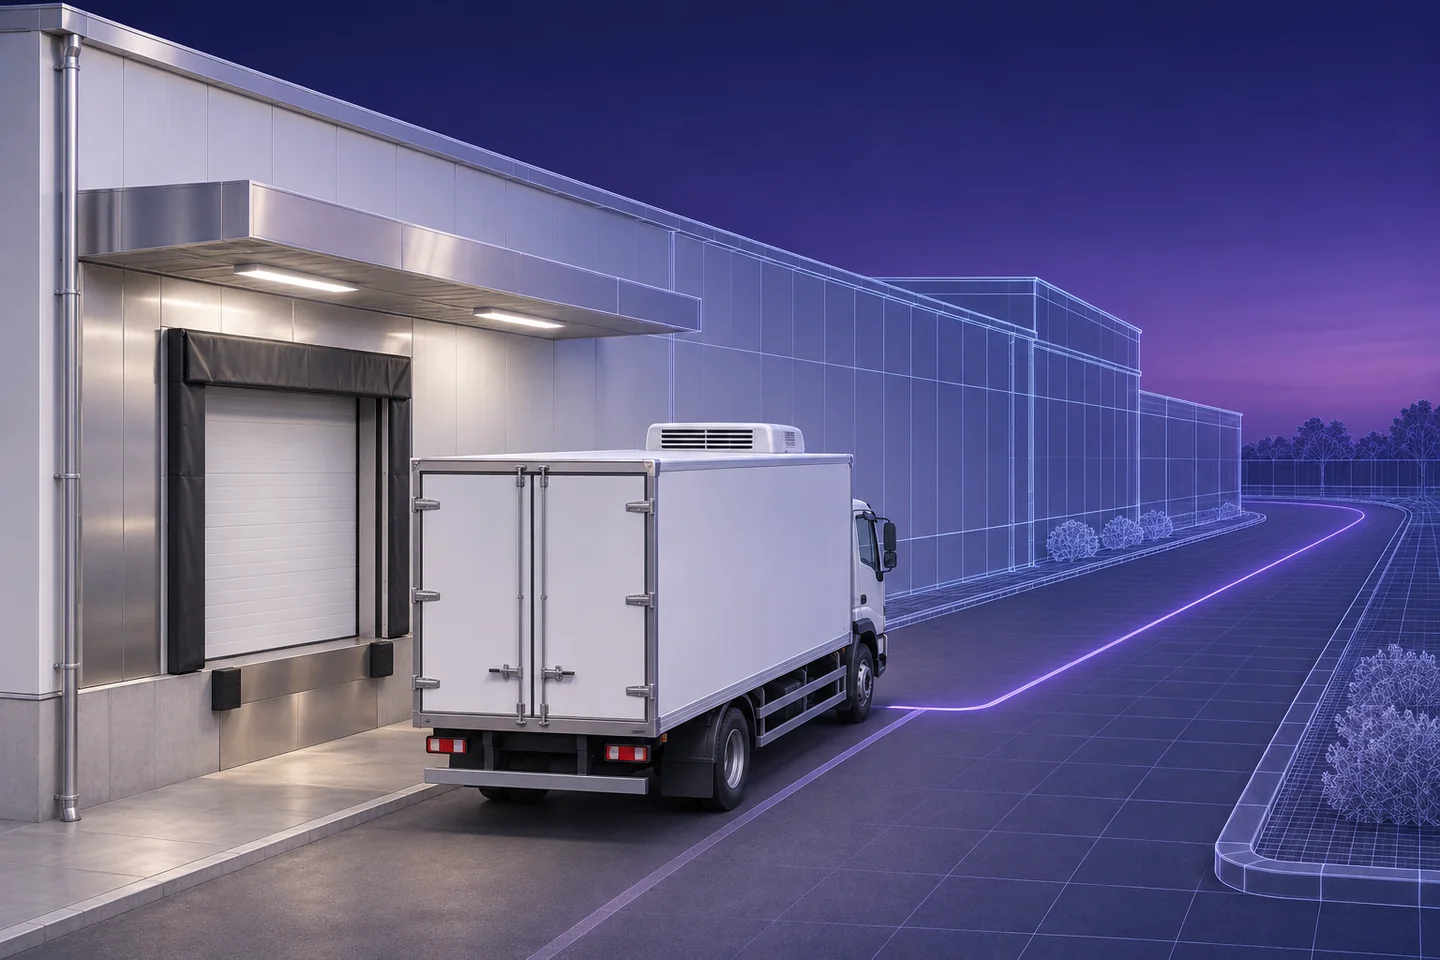
출하 구역의 상차 작업과 구내 차량 동선, 출하 인계 흐름을 가상으로 검토합니다.
출하와 인계 구간의 위험평가를 위한 자료로 활용합니다.
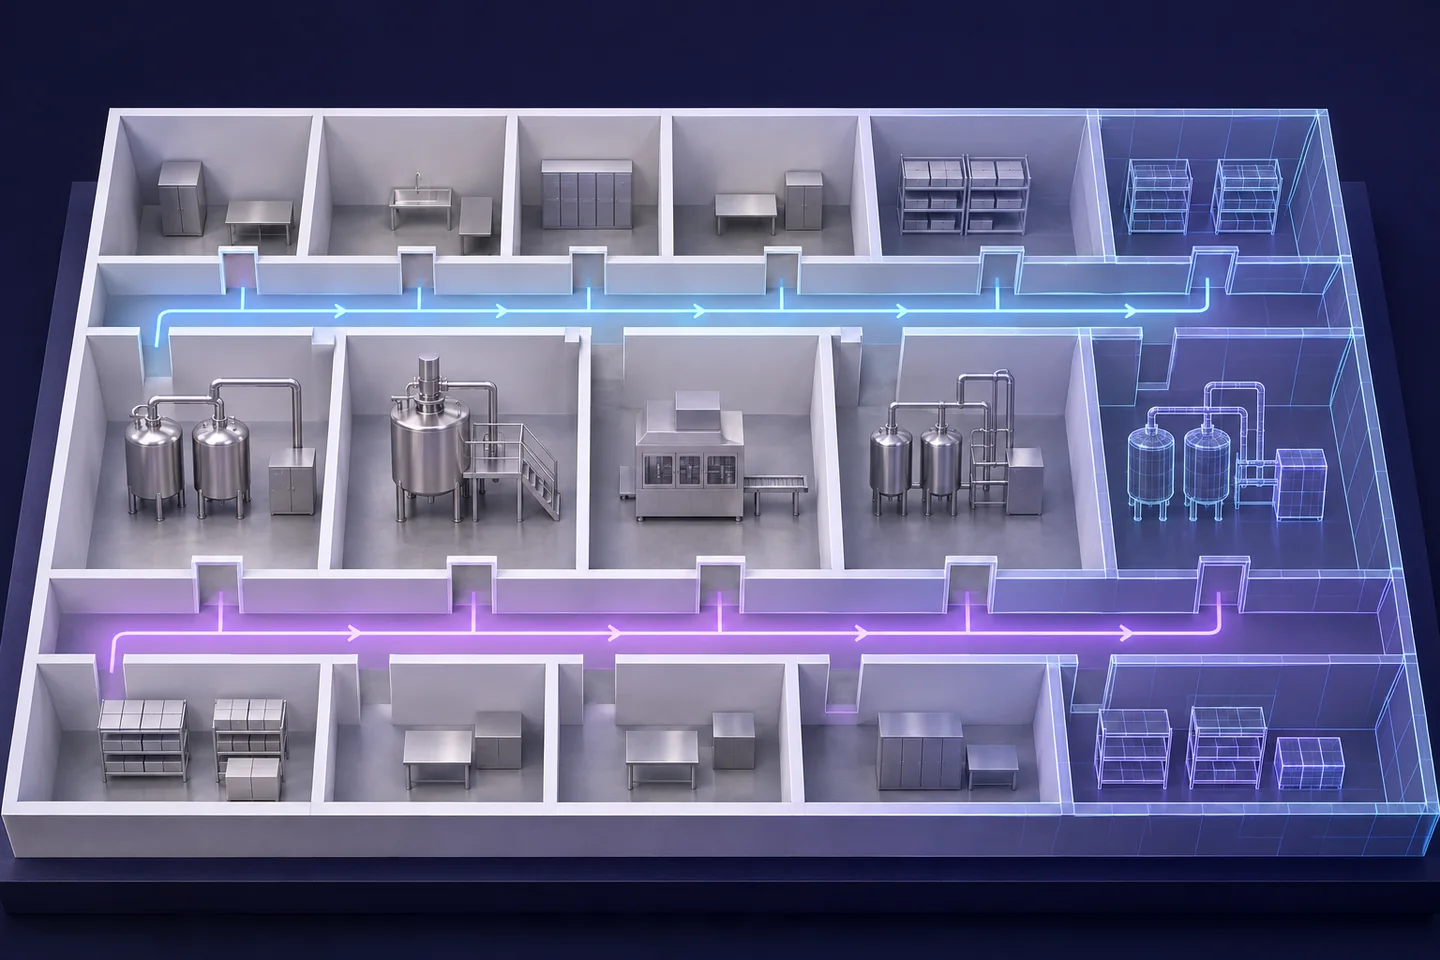
사람과 자재의 동선이 겹치는 곳을 살펴보고, 교차를 줄이는 배치를 비교합니다.
설계 단계의 위험평가에 연결합니다.
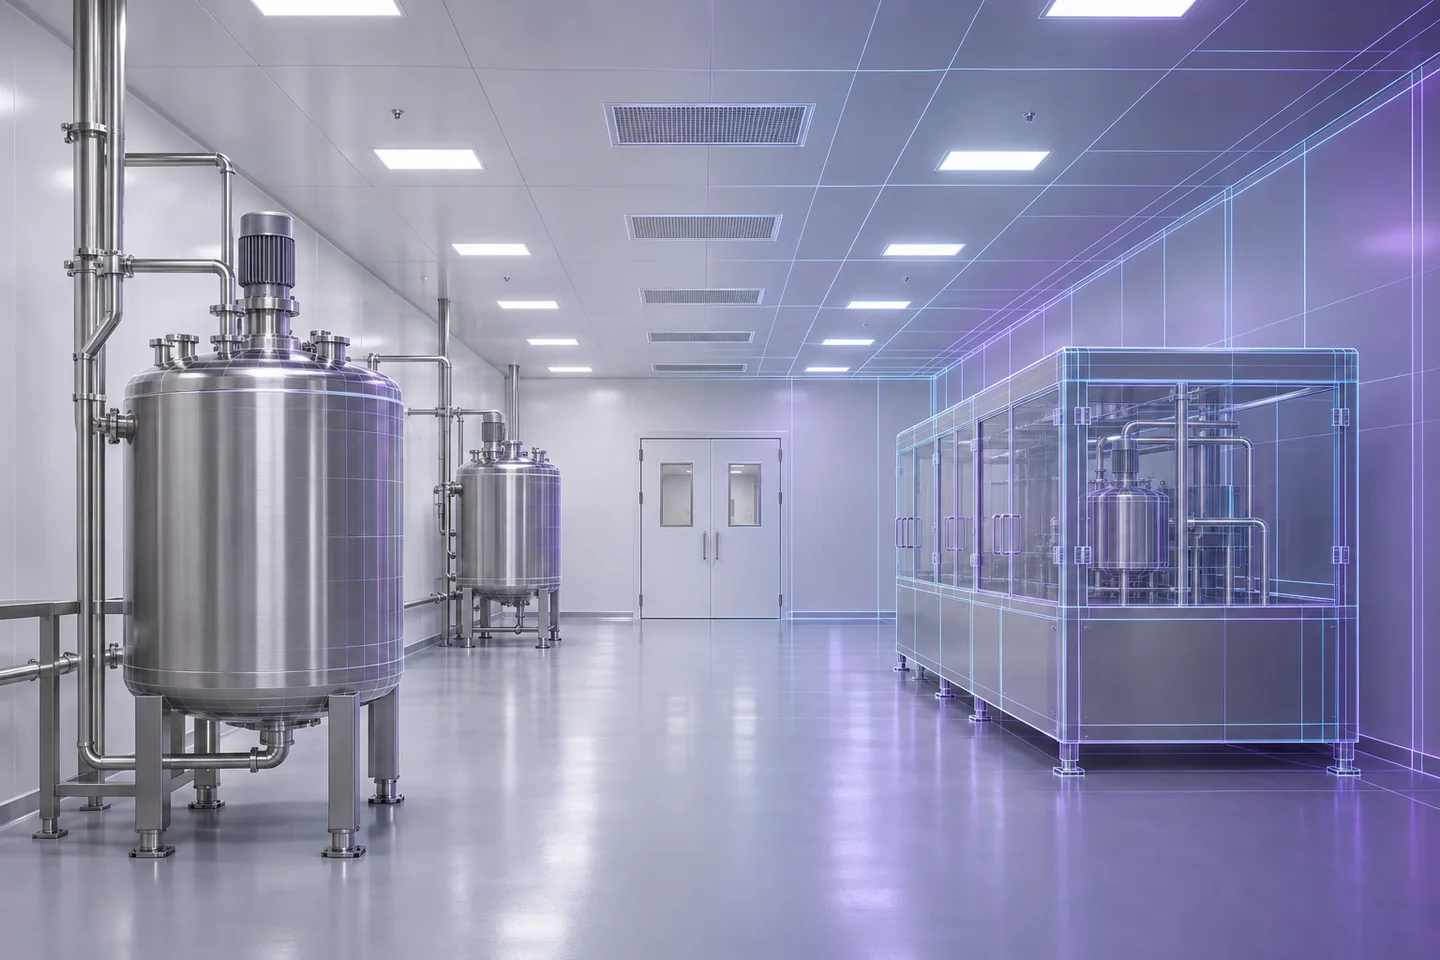
설비를 들이거나 방의 구성을 바꾸기 전에 가상으로 놓아 봅니다.
변경관리의 영향 평가를 위한 자료로 활용합니다.
무엇을 시험하고 무엇으로 판단할지, GMP 요구사항에 맞춰 정합니다.
시뮬레이션 결과를 검토하고 변경관리와 위험평가의 문서에 연결합니다.
결과를 GMP 판단에 쓰려면 의도된 용도와 위험에 따라 모델의 검증과 컴퓨터화 시스템 밸리데이션(CSV)의 범위를 정합니다.

시뮬레이션은 설계와 검토를 돕습니다. 실제 시설의 적격성평가와 밸리데이션을 대신하지 않습니다.

가상으로 시험할 대상과 조건, 판단 기준을 정합니다.
도면과 3차원 자료, 현장 자료를 모으고 활용 범위를 확인합니다.
가상 환경을 구성하고 조건을 바꿔 가며 시험합니다.
시뮬레이션 결과를 함께 검토하고, 변경관리와 위험평가 등 관련 GMP 문서에 참고하거나 연결할 자료를 정리합니다.
필요한 GPU 인프라도 함께 검토합니다. GxP 환경 AI 인프라
디지털 트윈은 로봇이 일할 공간과 조건을 가상으로 구성해, 피지컬 AI를 미리 시험하는 데 쓰입니다. 갬프연구소는 현장 도입 전 검토와 GMP 판단 기준, 검증 범위의 설정을 돕습니다.
보유하신 2차원 도면과 장비 목록을 바탕으로 초기 검토를 시작할 수 있습니다. 다만 시험 목적에 따라 공간 높이와 설비 치수, 현장 운영 기준 같은 자료가 더 필요할 수 있어 보유 자료를 먼저 확인한 뒤 안내합니다.
가상 시설의 규모와 시험할 조건에 따라 GPU와 메모리 등 필요한 구성이 달라집니다. 보유한 장비와 적용 범위를 확인한 뒤 상담 시 안내합니다.
설계 검토와 사전 위험평가를 돕는 참고 자료로 활용할 수 있습니다. 결과를 공식 GMP 판단 근거로 삼으려면 고객사의 품질 절차에 따라 의도된 용도, 모델과 시스템의 검증 범위를 먼저 정해야 하며, 실제 시설의 적격성평가와 밸리데이션은 별도로 수행합니다.
네. 시설의 규모와 보유 자료, 시험 목적을 먼저 확인한 뒤 수행 범위를 정합니다. 구성에 따라 달라지는 소프트웨어 사용 조건과 기술지원 범위도 상담 시 함께 안내합니다.
NVIDIA와 Omniverse는 NVIDIA Corporation의 상표 또는 등록상표입니다.